ROS 2 入門
| 內容分類 | 學習筆記 |
|---|---|
| 筆記系列 | 機器人系統 |
| 筆記篇幅 | 長篇筆記 |
| 學習狀態 | 複習與整理 |
| 本篇主題 | ROS 2 基礎 |
從一台小車需要哪些程式開始,認識 ROS 2 怎麼讓不同功能一起工作,再用距離感測的例子,理解 node、topic、訊息型別、callback、spin、CLI 與 QoS。
今天來整理一下 ROS 2。
前面幾篇看了位元運算、PIO 和 DMA,大致知道程式怎麼設定硬體,以及資料可以怎麼搬。不過,如果真的要把感測器、馬達和電腦裡的程式放在一起,事情好像又多了一些。
例如感測器已經量到前方的距離了,接下來要由誰判斷?判斷完之後,又要怎麼告訴馬達該不該繼續轉?如果還想在另一台電腦上看到目前的狀態,資料又要怎麼傳過去?
這時候,就很容易碰到 ROS 2 這個名字。
不過,光看「機器人作業系統」這個名字,好像還是不太知道它在做什麼。所以這次先從一台小車的需求開始,看看有哪些事情要處理,再慢慢介紹 ROS 2 怎麼幫忙。
一、做一台小車,需要寫哪些程式?
假設我們想做一台會自己往前走,前面有障礙物時就停下來的小車。
先不考慮太複雜的導航,光是這個需求,就至少有幾件事情要做:
- 從距離感測器取得讀值。
- 根據讀值,判斷前面是不是太近了。
- 控制馬達,讓小車前進或停止。
最開始,我們可以把它們全部寫在同一支程式裡。讀一次感測器,做一次判斷,再設定馬達,這樣確實能完成工作。
不過,如果接著想加上一個畫面,顯示目前量到的距離呢?
那就再加一段顯示的程式。之後想把距離記錄下來,又加一段存檔。哪天換了感測器,或想把原本「太近就停」的做法,改成繞過障礙物,原本那支程式也得繼續修改。
功能越來越多,大家要處理的事情也越來越不同。
例如讀感測器的部分,需要知道裝置怎麼連接、資料怎麼讀;顯示畫面的部分,主要關心的卻是「現在的距離是多少」。如果這些程式都混在一起,換個感測器時,還得花時間確認會不會影響其他功能。
把它們整理成幾個函式,確實可以讓程式清楚不少。不過,如果顯示畫面要放在另一台電腦,或不同功能由不同人開發,我們也可能希望,這些部分能夠各自執行與測試。
所以,很自然會想到:
能不能把不同的工作分開,讓各自的程式處理自己的事情,再把需要的資料交給其他部分?
例如讀感測器是一支程式,判斷障礙物是另一支,顯示畫面又是另一支。之後換感測器,只要提供的距離資料仍然符合約定,其他部分就比較容易沿用。
但拆開之後,原本在同一支程式裡傳來傳去的變數,現在要怎麼交給另一支程式?如果它們還跑在不同電腦上呢?
我們當然可以自己安排通訊方式。不過,每多一個功能,就重新處理一次連線、資料格式和程式之間的關係,實在不太方便。
這就是 ROS 2 可以幫忙的地方。
二、所以,ROS 2 到底是什麼?
ROS 是 Robot Operating System,中文通常叫做機器人作業系統。
名字裡雖然有 Operating System,但平常使用 ROS 2 時,我們仍然會有 Ubuntu 這類作業系統。ROS 2 提供的,是一組用來開發機器人應用的軟體函式庫、工具,以及讓不同部分交換資料的機制。ROS 2 官方介紹
繼續用剛才的小車來想,就比較具體了。
我們可以用 ROS 2,讓讀取感測器的程式,把距離提供給其他程式。負責判斷的程式收到後,決定下一步;顯示畫面的程式,也可以使用同一份距離資料。
雙方依照約定的介面交換資料,就不必讓每一支程式都知道其他人的內部怎麼寫。
而且,ROS 的生態系裡也有許多已經寫好的功能,例如裝置驅動、影像處理與導航相關的套件。適合自己的部分,可以拿來使用與整合,不需要所有功能都從頭寫起。
這裡的套件(Package),先理解成把相關程式、設定與資源整理在一起的單位。例如某個感測器的套件,可能就包含讀取裝置的程式,以及執行需要的設定。ROS 2:Package
除此之外,還有工具能查看程式之間的通訊、觀察訊息內容,或記錄資料,方便之後再檢查。
所以,使用 ROS 2,不只是多裝一個讓程式傳數字的函式庫。我們也得到一套比較一致的方式,來組織、執行與觀察這些程式。
不過,它還是需要我們安排各個功能。感測器要怎麼讀、距離多近要停,以及馬達怎麼控制,都要由自己的程式或選用的套件處理。
好了,知道 ROS 2 大致想處理什麼問題,接下來就回到剛才的小車,看看拆開的程式,在 ROS 2 裡會怎麼表示。
ROS 2、Jazzy,還有 Python,這幾個名字是什麼關係?
ROS 2 是這一代 ROS 的名稱,它本身還有不同的發行版,例如這篇使用的 Jazzy。
我們可以用 Python 寫 ROS 2 程式,也可以用 C++。Python 常用的函式庫叫做 rclpy,C++ 則是 rclcpp。兩邊只要使用能相互通訊的介面與設定,就能交換訊息,不必全部使用同一種語言。ROS 2:Client libraries
如果查資料時看到 ROS 1,要留意那是另一代 ROS,指令與介面不一定能直接照搬。第一次練習,先跟著自己安裝的 ROS 2 發行版文件,比較容易把環境和範例對上。
三、Node:把不同的工作分開
ROS 2 把這些參與系統運作的單位,叫做節點(Node)。
先用最容易理解的做法來看:我們各寫一支程式,每支程式建立一個 node,負責其中一項工作。
例如剛才的小車,可以這樣分:
| Node | 負責的事情 |
|---|---|
distance_sensor | 讀取感測器,提供前方距離 |
obstacle_monitor | 使用距離資料,判斷前方是否太近 |
motor_controller | 接收控制要求,操作馬達 |
distance_display | 把距離顯示出來 |
每個 node 都有自己的名稱,之後使用 ROS 2 的工具時,就能透過這些名字找到它。上面這幾個名稱,是我們依照工作內容自己取的。
那分成 node,有什麼好處?
例如現在只想檢查感測器,就可以先執行讀取和顯示的部分,不必同時讓馬達動起來。之後想換一種判斷方法,也能替換負責判斷的 node,再接上原本的資料。
這樣一來,修改與測試的範圍就比較清楚了。
另外,這些 node 可以在同一台電腦上執行;通訊環境準備好後,也可以分布在不同電腦上。例如小車上的電腦讀取感測器,自己的筆電負責顯示。
這裡先記得,node 是 ROS 2 裡負責某項工作的參與者。用各自負責的工作來看,後面才比較容易理解,誰需要取得哪一份資料。
有了各自負責的工作,接下來才是另一個問題:讀取感測器的 node,要怎麼把距離交出去?
一個 Node,就一定是一支程式嗎?
這篇用一支程式建立一個 node,方便分開觀察。不過,實際上同一個行程也可以包含多個 node。ROS 2:Understanding nodes
前面執行緒那篇提過,行程是正在執行的程式實例,執行緒則是其中的執行路線。node 是 ROS 2 裡的功能與通訊單位,和行程、執行緒的數量不一定一一對應。
第一次先用功能來理解 node,實際要怎麼放進行程、由哪些執行緒執行,之後再看具體程式的安排。
四、Topic:不同 Node 之間,怎麼傳資料?
假設感測器量到前方距離是 26 公分。
這個數字,負責判斷障礙物的 node 想知道,顯示畫面的 node 也想知道。總不能每多一個使用者,就替讀取感測器的程式,多寫一份專屬的傳送方式吧。
我們可以先約定,把距離資料發布到一個叫做 /distance_cm 的 topic(主題)。需要距離的 node,就訂閱這個 topic。
這裡的 topic,可以先想成有名字,而且約定好訊息型別的通道。
例如 /distance_cm 是通道的名字,裡面傳的是哪一種訊息,則由我們接下來要介紹的 message type 決定。
1. 誰發,誰收?
發送的一方會建立 publisher(發布者),把訊息發布到 topic。
接收的一方則建立訂閱,平常會把這個角色叫做 subscriber(訂閱者)。程式介面裡,也常看到 subscription,表示建立的那份訂閱。
套回剛才的例子:
distance_sensor建立 publisher,發布距離。obstacle_monitor訂閱/distance_cm,使用距離做判斷。distance_display也訂閱/distance_cm,顯示目前的距離。
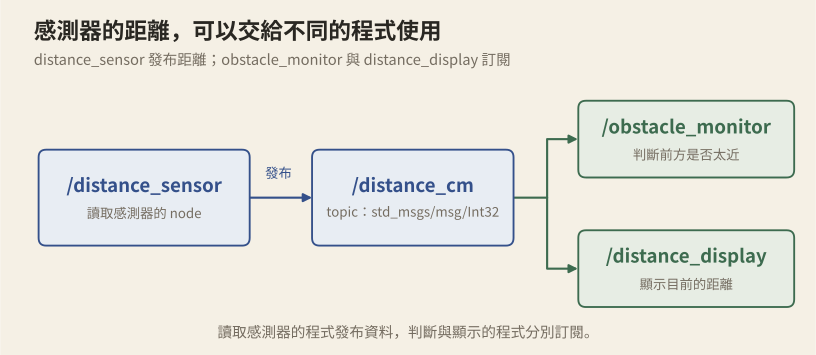
這樣讀取感測器的 node,主要負責把資料發布出去。之後想再加上記錄資料的功能,就可以另外訂閱,不必先把顯示或判斷的程式拆開重寫。
那兩個 subscriber,會不會搶同一筆資料?
這裡的關係是,在通訊條件符合時,兩邊都能接收這次發布的訊息。顯示程式先收到,不會因此把另一邊要用的訊息拿走。
這也是為什麼 topic 很適合拿來持續發布感測器資料。提供資料的人和使用資料的人,可以各自安排自己的工作。ROS 2:Understanding topics
2. 同一個 Node,也可以一邊收、一邊發
現在的 obstacle_monitor 收到距離,判斷前方太近,接著還要把控制要求交給 motor_controller。
因此,它也可以建立自己的 publisher,在另一個 topic 發布控制資料。這時對距離 topic 來說,它是接收者;對控制 topic 來說,它又成了發布者。
所以,publisher 和 subscriber 是某次通訊裡的角色。一個 node 可以同時有兩種角色,也可以使用多個 topic。
不過,這篇接下來先看距離這一段,把資料怎麼送、怎麼收弄清楚。控制馬達還需要另外定義訊息與控制方式,這次先不一起展開。
Topic 是不是中間有一支程式,負責替所有人轉送?
前面的圖把 topic 畫在中間,是為了表示大家使用相同的通訊名稱與訊息型別。它本身不是另外一個 node。
ROS 2 會透過底層的通訊中介層,處理探索與訊息傳遞。這次先知道,啟動符合條件的發布與訂閱端後,系統能讓它們發現彼此,再建立通訊關係就好。ROS 2:Discovery
同一個 topic 也可以有多個 publisher。只是如果兩顆不同位置的距離感測器,都用相同格式發布到 /distance_cm,接收端還得有辦法分辨來源。這種情況可以重新安排 topic 名稱或訊息內容,不能只因為格式相同,就把用途也混在一起。
五、Message type:雙方要先知道,訊息裡放了什麼
好了,現在知道距離可以透過 /distance_cm 傳出去。但接收端怎麼知道,這筆資料要怎麼讀?
例如我們說「距離是 26」,實際準備的可能是整數 26,也可能是一段文字 "26 cm"。如果兩邊各自想像一種格式,就很難接起來。
所以,topic 除了名字,也要約定訊息型別(Message Type),讓雙方依照相同的結構準備與讀取資料。
這次為了簡單,先選擇:
std_msgs/msg/Int32名字看起來有一點長,把它分開就比較清楚了:
| 部分 | 意思 |
|---|---|
std_msgs | 提供這個訊息的套件 |
msg | 表示這是一種訊息介面 |
Int32 | 訊息型別的名稱 |
它裡面只有一個資料欄位:
int32 dataint32 是 32 位元有號整數,data 則是欄位名稱。也就是說,一份這種訊息裡,可以透過 data 放入一個整數。Int32.msg 官方定義
使用 Python 時,可以這樣準備:
msg = Int32()
msg.data = 26
第一行建立一份訊息,第二行才把這一筆的 data 設成 26。接收端拿到之後,也透過 msg.data 讀取。
這裡我們自己約定,這個整數表示「以公分為單位的距離」。所以它的意思是前方 26 公分。
但這個單位,是這個例子的約定。Int32 本身只有一個整數欄位,沒有替它加上「公分」的資訊。真正的感測器資料,還可能需要取樣時間、單位或量測範圍,之後就要選用適合的訊息,或定義自己的介面。
先把這次的三件事放在一起:
| 項目 | 這次使用的內容 |
|---|---|
| Topic 名稱 | /distance_cm |
| Message type | std_msgs/msg/Int32 |
| 某一筆訊息 | data 是 26,依本文約定表示 26 公分 |
名字讓我們找到要用的通道,型別讓我們知道內容的結構,實際的訊息則放入這一次的數值。
因此,只把 topic 名稱打成一樣還不夠,發布與訂閱時使用的訊息型別,也要對得上。
六、Callback 和 spin:收到資料之後,程式怎麼做事?
前面一直說,obstacle_monitor 收到距離後,就去判斷前方是不是太近。
那這個「收到之後」,在程式裡要怎麼寫?
我們可以先寫好一個函式,讓 ROS 2 在有訊息可處理時,呼叫它。這種先登記好、等事件發生再被呼叫的函式,就叫做 callback(回呼函式)。
例如這次的處理方式,可以先寫成:
def on_distance(msg):
    print(f'目前距離:{msg.data} 公分')
    if msg.data < 30:
        print('前方太近了')
這裡的 msg,就是這次收到的訊息。我們先印出距離,如果小於 30,再多印一句提醒。這個門檻是為了示範處理流程,程式還沒有接到馬達。
接著,建立訂閱時,把這個函式一起交給 ROS 2。以下先看核心片段,假設 node 已經建立:
subscription = node.create_subscription(
    Int32,
    '/distance_cm',
    on_distance,
    10,
)
前兩項指定要接收的型別與 topic,第三項 on_distance,就是收到訊息後要使用的 callback。
注意這裡寫的是函式名稱,沒有加上 ()。現在是在登記「之後要呼叫哪個函式」,還沒有真的拿到訊息。ROS 2:Python publisher 與 subscriber
最後的 10,和接收資料時的 QoS 深度有關,後面再說明。現在先知道,它不是每秒收十筆的意思。
那 spin 在做什麼?
我們已經把訂閱和 callback 都準備好了,接下來還需要讓 ROS 2 持續處理這些工作。
使用 rclpy 時,最基本的做法是:
rclpy.spin(node)背後安排 callback 執行的,叫做 executor(執行器)。呼叫 spin 之後,它會持續等待與處理就緒的工作,例如有訊息可以接收,就呼叫我們登記的 on_distance。
這次函式做完後,再繼續等待與處理後面的工作。
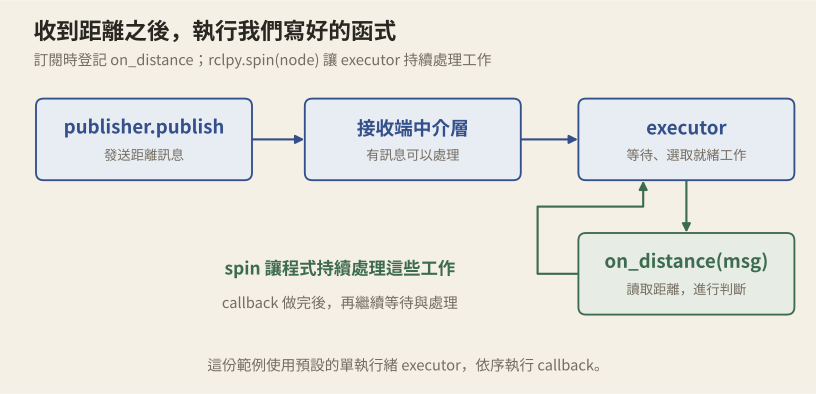
所以,建立 subscription,是準備好要收什麼、收到後做什麼;spin 則是讓這個處理流程繼續運作。
如果程式建立完 node 和 subscription,就直接結束,後面的訊息當然也沒有機會處理。只放一個什麼都不做的無窮迴圈,雖然能讓程式留著,卻沒有代替 executor 執行 callback。rclpy:spin 實作
這裡先理解這個關係就好。完整的初始化與清理程式,放在下一節的補充裡,等實際傳過一次資料,再回頭看會比較具體。
如果 callback 裡面的事情很多,其他訊息要等嗎?
這篇使用 rclpy 預設的單執行緒 executor,同一時間只會執行其中一份 callback 工作。
如果 on_distance 花很久才結束,其他需要這個 executor 處理的工作就可能得等。訊息可能已經到接收端,程式卻還沒有處理到。
因此,像這種持續接收資料的 callback,要留意裡面的工作花了多久。之後如果要把計算交給其他執行緒,或使用不同 executor,再一起考慮執行方式與共享資料的同步。ROS 2:Executors
七、先用指令,看看資料是不是真的傳得到
講到這裡,已經有不少名字了。我覺得還是實際看一次,會比較容易把它們對起來。
不過,現在不需要先買感測器,也不用把小車組好。ROS 2 有命令列工具,可以讓我們直接發布一份訊息,再從另一個終端機接收。
這樣就能先檢查通訊,之後再把其中一邊換成真正讀感測器的程式。
以下使用 Ubuntu 24.04、ROS 2 Jazzy 和 Bash,假設已經依照官方說明安裝好 ROS 2,能使用 ros2、rclpy 與 std_msgs。
1. 先準備好終端機的環境
每開一個新的終端機,都先執行:
source /opt/ros/jazzy/setup.bash
export ROS_DOMAIN_ID=42
第一行載入 ROS 2 的環境設定,讓這個終端機找得到需要的指令與套件。
第二行設定這次使用的 ROS domain。我們選 42 當練習值,接下來每個終端機都使用相同的值,讓這些程式能在同一個 domain 裡找到彼此。這是在設定通訊環境,和前面替 topic 取名字是不同的事情。ROS 2:Configuring environment
如果使用的不是 Jazzy,就把第一行換成自己安裝版本的環境檔。
2. interface show:查看訊息的內容
前面說 Int32 只有一個 data,現在可以自己查:
ros2 interface show std_msgs/msg/Int32輸出可能包含註解,資料欄位則是:
int32 data這就是查看訊息介面的指令。之後遇到不熟悉的型別,可以先看它有哪些欄位,再決定程式裡要怎麼讀寫。
3. topic pub:先假裝感測器量到了 26
在終端機 A 執行:
ros2 topic pub /distance_cm std_msgs/msg/Int32 '{data: 26}' --rate 2 --node-name distance_sensor這條指令會使用 CLI,也就是命令列工具,替我們建立發布用的 node,持續把訊息送出去。
先把每個部分拆開:
| 寫法 | 意思 |
|---|---|
ros2 topic pub | 發布訊息 |
/distance_cm | 要發布的 topic |
std_msgs/msg/Int32 | 訊息型別 |
'{data: 26}' | 把訊息的 data 設成 26 |
--rate 2 | 以每秒兩筆為目標,持續發布 |
--node-name distance_sensor | 把這次建立的 node 命名為 distance_sensor |
{data: 26} 使用 YAML 寫法。外面的引號,讓終端機把這段內容一起交給指令;裡面的 data,就是剛才查到的欄位名稱。
這裡沒有真的讀取感測器,只是用工具代替它,固定送出 26。前面希望程式彼此分開,現在就能先看到其中一個好處:資料格式與通訊方式準備好之後,可以先換一個來源來測試。
4. topic echo:在另一邊看收到什麼
在終端機 B 載入相同環境後,執行:
ros2 topic echo /distance_cm std_msgs/msg/Int32等發布與訂閱兩端發現彼此後,應該會持續看到:
data: 26
---
data: 26
---
每一筆都只有 data: 26,和我們準備的訊息相同。中間的 --- 用來分隔不同筆輸出。
回頭看前面的介紹,現在 A 建立了 publisher,B 建立了訂閱,兩邊使用 /distance_cm,訊息型別則都是 Int32。剛才那些名詞,就有了實際的例子可以對照。
之後把 B 換成前面寫的 callback,就能在收到 26 時執行自己的判斷。echo 則先幫我們把內容印出來,方便確認訊息有沒有傳到。ROS 2 CLI:topic pub
想把 echo 換成自己的 Python 接收程式
如果想實際執行前面的 callback,可以建立 distance_monitor.py:
import rclpy
from rclpy.executors import ExternalShutdownException
from std_msgs.msg import Int32


def on_distance(msg):
    print(f'目前距離:{msg.data} 公分')
    if msg.data < 30:
        print('前方太近了')


def main():
    rclpy.init()
    node = rclpy.create_node('obstacle_monitor')
    subscription = node.create_subscription(
        Int32, '/distance_cm', on_distance, 10
    )
    try:
        rclpy.spin(node)
    except (KeyboardInterrupt, ExternalShutdownException):
        pass
    finally:
        node.destroy_node()
        rclpy.try_shutdown()


if __name__ == '__main__':
    main()
先在 B 按 Ctrl+C 結束 echo,再到存放檔案的資料夾執行:
python3 distance_monitor.pyA 的發布指令繼續保持執行。接收程式應該會重複印出:
目前距離:26 公分
前方太近了
這次不需要另外建立 ROS 2 套件,直接使用安裝好的 Python 模組即可。檔案裡的 rclpy.init() 先初始化 ROS 2,create_node 建立節點,接著建立訂閱並 spin;結束時,再清理 node 與 ROS 2 context。
完整程式仍然只做顯示與判斷。真正的馬達控制,可以之後再接上。
八、程式跑起來之後,怎麼知道它們接了什麼?
現在 A 持續發布,B 則用 echo 接收。如果使用了補充裡的 Python 程式,B 就是自己的接收 node。
我們再開終端機 C,載入同樣的環境,從外面看這兩邊。
1. node list 和 node info
先執行:
ros2 node list應該能找到剛才指定的 /distance_sensor。如果 B 使用 echo,還會看到類似 /_ros2cli_12345 的名稱,實際數字每次可能不同;如果 B 使用自己的程式,則會看到 /obstacle_monitor。
這些就是目前這個環境找得到的 node。
那想知道某一個 node 在做什麼通訊呢?
ros2 node info /distance_sensor它會列出這個 node 的發布、訂閱,以及其他介面。在 Publishers 裡,應該能找到 /distance_cm 和它的型別。
所以 list 先讓我們找到有哪些 node,info 再讓我們查看其中一個。
2. topic list 和 topic info
接著看 topic:
ros2 topic list -t-t 表示一起列出型別。其他輸出之中,應該會有:
/distance_cm [std_msgs/msg/Int32]想看這個 topic 有幾個發布與訂閱端,可以用:
ros2 topic info /distance_cm如果只有 A 的發布與 B 的接收,而且探索已經完成,預期會類似:
Type: std_msgs/msg/Int32
Publisher count: 1
Subscription count: 1
如果想看得更詳細,包括端點屬於哪個 node,以及各自的 QoS,就加上 -v:
ros2 topic info /distance_cm -v這些發布與訂閱介面,也常叫做通訊端點。這裡的 count 數的是端點,一個 node 可以有不只一個端點,因此它和 node 數量不一定相同。
也要留意,topic 出現在清單裡,只表示圖裡有這項通訊資訊。到底有沒有持續發布,還是要看實際資料。
3. topic hz:每秒收到幾筆?
前面的 echo 已經可以看內容,如果還想知道頻率,則在 C 執行:
ros2 topic hz /distance_cm讓它收幾筆之後,平均值應該接近 2 Hz,也就是每秒兩筆,對應 A 的 --rate 2。
每筆的距離一直是 26,和每秒收到幾筆,是不同的事情。固定的數字也可以持續發布,感測值沒有變,不代表發送端就沒有工作。
不過,hz 量到的是這個工具自己訂閱後收到的速率,還會受到系統負載、網路與 QoS 影響。它能幫我們觀察資料流,不能直接拿來當作另一個 node 已經處理完的證明。ROS 2 CLI:topic hz
而且,echo 和 hz 都會建立自己的訂閱。所以開著它們再看 info,subscription count 可能會增加,這是正常的。
看完後,在 C 按 Ctrl+C 結束 hz。A、B 可以先留著,接下來還要看另一個會影響接收的設定。
九、QoS:同一個 Topic,為什麼還是收不到?
假設現在換成另一個距離感測器的程式。node 有執行,topic 名稱也一樣,型別仍然是 Int32,但自己的接收程式卻沒有輸出。
這時候,除了檢查程式,也要看看 QoS(Quality of Service,服務品質)。
它讓我們替通訊設定一些政策,例如保留多少筆訊息,以及傳輸時要怎麼處理可靠性。
為什麼需要這些設定?繼續用感測器來想。
如果感測器一直提供新的量測值,某些應用可能比較希望趕快拿到最新的一筆,可以接受中間偶爾少幾筆。另一些資料,則可能希望傳輸過程提供重傳等可靠機制。
需求不同,適合的傳輸安排也可能不同。所以 ROS 2 讓 publisher 與 subscription 各自設定 QoS,再依相容條件建立通訊。
1. 先看 RELIABLE 和 BEST_EFFORT
這次先看 reliability,也就是可靠性政策:
| 設定 | 意思 |
|---|---|
| RELIABLE | 提供可靠傳輸機制,必要時可以重傳 |
| BEST_EFFORT | 嘗試傳送,允許在傳輸條件不好時遺失訊息 |
可以先想成,publisher 提供某種傳輸能力,subscriber 則提出它能接受的要求。
假設感測器的 publisher 只提供 BEST_EFFORT,但接收端要求 RELIABLE,發送端就無法滿足這個要求,兩者不相容。
反過來,如果發送端提供 RELIABLE,接收端只要求 BEST_EFFORT,就能相容。
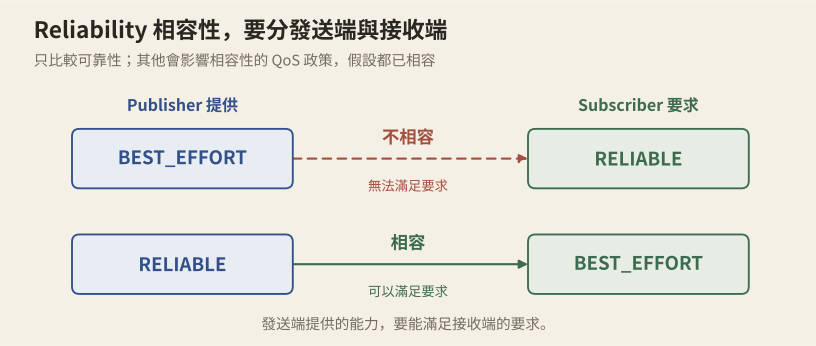
把配對放在一起:
| Publisher | Subscriber | 可靠性是否相容 |
|---|---|---|
| BEST_EFFORT | BEST_EFFORT | 是 |
| BEST_EFFORT | RELIABLE | 否 |
| RELIABLE | BEST_EFFORT | 是 |
| RELIABLE | RELIABLE | 是 |
因此,看到兩邊一個寫 RELIABLE、另一個寫 BEST_EFFORT,還要確認方向。不能只記成名稱不同就一定收不到。ROS 2:QoS 相容性
實際檢查時,就用前面的:
ros2 topic info /distance_cm -v分別找到 PUBLISHER 和 SUBSCRIPTION,查看它們的 Reliability。這也解釋了,為什麼兩邊 count 都不是 0,仍然有可能沒有資料進來。
2. 那程式裡的 10,又是哪一種設定?
前面建立 subscription 時,最後放了一個 10。
在這篇的 rclpy 寫法裡,它表示使用 KEEP_LAST、depth 為 10 的 QoS,其餘政策使用預設值。這份一般預設的可靠性是 RELIABLE,durability 則是 VOLATILE。rclpy:QoSProfile
KEEP_LAST 可以先理解成,保留最近的有限筆訊息。depth 決定這個深度;它沒有要求發送端每秒只能送十筆,也沒有讓接收程式永遠來得及處理。
VOLATILE 則表示,不替晚加入的訂閱者保留先前歷史。如果發布者只送過一次,接收端後來才啟動,就不能期待它自動補到那一筆。
這些政策各自處理不同問題。RELIABLE 關心可靠傳輸,也不會因此讓晚加入者拿到所有舊資料,或保證 callback 在指定時間前做完。
第一次先理解最常遇到的可靠性相容問題。其他會影響相容性的政策,例如 durability,之後再逐項看。
用 CLI 比較一次相容和不相容的情況
這個實驗可以接著前面的終端機操作。先在 A 停掉原本的發布指令,在 B 停掉 echo 或自己的接收程式,讓 C 的 hz 也結束。
接著在 A 改用 BEST_EFFORT 發布:
ros2 topic pub /distance_cm std_msgs/msg/Int32 '{data: 26}' --rate 2 --node-name distance_sensor --qos-reliability best_effortB 明確要求 RELIABLE:
ros2 topic echo /distance_cm std_msgs/msg/Int32 --qos-reliability reliable這時兩者的可靠性不相容,B 不會收到這個發布者的訊息,也可能看到 QoS 警告。
在 B 按 Ctrl+C 結束,再改成:
ros2 topic echo /distance_cm std_msgs/msg/Int32 --qos-reliability best_effort這次就能相容,應該會開始看到 data: 26。
這裡刻意指定 echo 的 QoS,是為了明確比較兩種要求。Jazzy 的 echo 會依選項與發現的發布端選擇 QoS,不能把省略參數當成固定使用 RELIABLE。ROS 2 CLI:echo
如果使用自己的 Python 程式,也可以把整數深度參數,換成明確的設定物件:
from rclpy.qos import QoSProfile, ReliabilityPolicy

qos = QoSProfile(
    depth=10,
    reliability=ReliabilityPolicy.BEST_EFFORT,
)
subscription = node.create_subscription(
    Int32, '/distance_cm', on_distance, qos
)
這是替換建立訂閱部分的片段,其他初始化、callback 與 spin 沿用前面的程式。修改檔案後,需要重新執行程式。
選哪一種可靠性,要看資料需求。先看發送端提供什麼,再決定接收端應該提出什麼要求。
實驗完成後,把持續執行的指令用 Ctrl+C 結束即可。
十、沒有收到資料,要從哪裡開始找?
好了,前面介紹的工具,現在可以拿來處理最開始的疑問了。
假設顯示畫面一直沒有出現距離。是感測器沒量到,還是中間的資料沒有傳過去?如果直接從頭到尾都重開一次,偶爾可能會好,但還是不知道原本發生了什麼。
我覺得可以照下面這個順序,先把問題縮小。
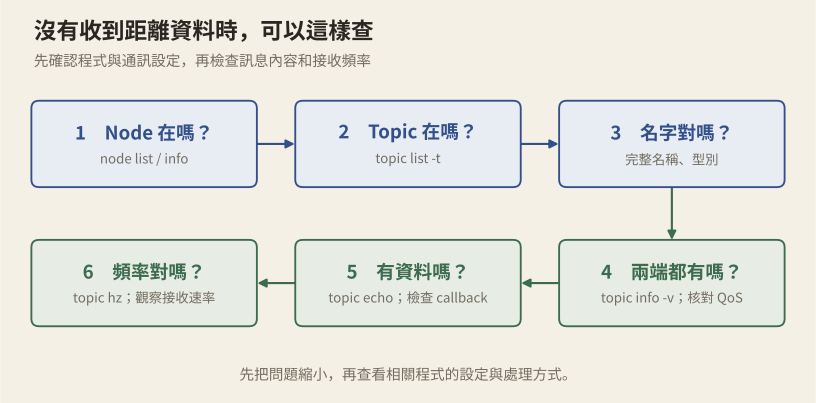
1. Node 在不在?
ros2 node list先找預期的感測器與接收 node。如果根本沒出現,就回頭看程式是否啟動成功、是否印出錯誤,以及終端機的環境和 domain 是否一致。剛啟動時,也要留一點時間讓探索完成。
2. Topic 在不在?
ros2 topic list -t確認有沒有 /distance_cm。node 已經建立,不代表程式一定執行到建立 publisher 或 subscription 的地方;如果 topic 沒出現,可以先從這裡查。
3. 名字對不對?
用 node info 查看發布與訂閱實際使用的名稱與型別。
例如一邊寫 /distance_cm,另一邊卻寫成 /distance,就是不同的 topic。也要確認兩邊使用的 message type 相同。
如果專案使用 namespace,程式裡的相對名稱還會展開。像 distance_cm 放在 /robot1 底下,就會成為 /robot1/distance_cm;這篇使用的 /distance_cm 則是完整名稱。實際除錯時,以工具查到的結果來比較。ROS 2:Topic 與 service 名稱
4. Publisher 和 subscriber 各有幾個?
ros2 topic info /distance_cm -v只有 subscriber、沒有 publisher,就還沒有人提供資料。兩邊都有,再看端點分別屬於哪個 node,以及 QoS 是否相容。
這裡也要記得 echo、hz 會增加訂閱端點,不能只看到 subscription count 大於 0,就認為自己的接收程式一定已經接上。
5. 實際有沒有資料?
ros2 topic echo /distance_cm std_msgs/msg/Int32用合適的 QoS 接收,查看目前到底有沒有訊息。如果 echo 也沒有,繼續檢查發布者是否真的在送,以及通訊條件;如果 echo 看得到,自己的程式卻沒有,就回頭看它的訂閱設定、spin 和 callback。
echo 使用自己的訂閱。它收到資料,能幫我們確認這一組通訊正常,但自己的程式仍然需要用自己的設定完成接收與處理。
6. 頻率是不是符合預期?
ros2 topic hz /distance_cm有資料之後,再比較接收速率和預期是否接近。例如前面的練習是 2 Hz,如果差很多,就繼續看發送週期、系統負載與資料是否遺失。
如果工具收到的頻率正常,只有自己的程式更新很慢,也要檢查 callback 花了多少時間。
這些指令不用一開始全部背起來。先知道每個工具能回答什麼,遇到問題時,就比較知道該去哪裡看。
十一、再回頭看最開始的小車
最開始,我們希望小車能取得距離、判斷障礙物,再控制馬達。功能增加之後,也希望可以分開修改、測試和使用。
現在就比較知道,ROS 2 能怎麼幫我們安排這件事了。
讀取感測器的 node,透過 publisher 提供資料;需要資料的 node,訂閱約定好的 topic,按照相同的訊息型別讀取內容。收到之後,callback 執行我們寫好的處理,spin 則讓相關工作持續進行。
如果資料沒有照預期出現,也有工具能查看節點、通訊設定、內容和頻率,逐步找出問題。
這也是我覺得,剛開始理解 ROS 2 時,比較重要的地方。先知道它怎麼把不同程式組成一個系統,再去看每個指令和函式,就比較不會覺得只是又多了一套要背的寫法。
當然,這次只看了最基本的 topic 通訊。機器人還會有請求與回覆、需要持續追蹤的工作,以及多個程式要怎麼一起啟動等需求,之後就會碰到 service、action 和 launch。
這些先留到後面。今天先把 ROS 2 的用途,以及 node 之間怎麼交換資料整理好,下一次再慢慢往下接。
參考資料
- ROS 2 官方介紹:ROS 的用途、工具與軟體生態系。
- ROS 2:Package/Client libraries:套件與 Python、C++ 介面。
- ROS 2:Understanding nodes/Understanding topics:節點、主題、發布訂閱與 CLI。
std_msgs/msg/Int32定義:int32 data欄位,以及選用有明確語意介面的建議。- ROS 2:Python publisher 與 subscriber/Executors:訂閱、callback 與工作執行。
rclpy:spin/QoSProfile:預設執行器、深度與 QoS 設定。- ROS 2:Quality of Service settings:可靠性、歷史保留、durability 與相容條件。
- ROS 2:Ubuntu 安裝/環境設定/Discovery:練習環境、domain 與節點探索。
- ROS 2 CLI:pub/echo/hz:命令列發布、QoS 選擇與接收頻率量測。
- ROS 2:Topic 與 service 名稱:namespace、相對名稱與完整名稱。
客官怎麼看
看完有話想說,留在這裡。罵我也可以,罵別人更好。
可用 GitHub 登入,或以筆名題字;Email 選填。地區章依網路位置辨識,臺灣可顯示縣市;編號用來區分留言。